六自由度并联机器人技术解析与选型指南
从机械原理到工程应用:六自由度并联机器人的核心价值
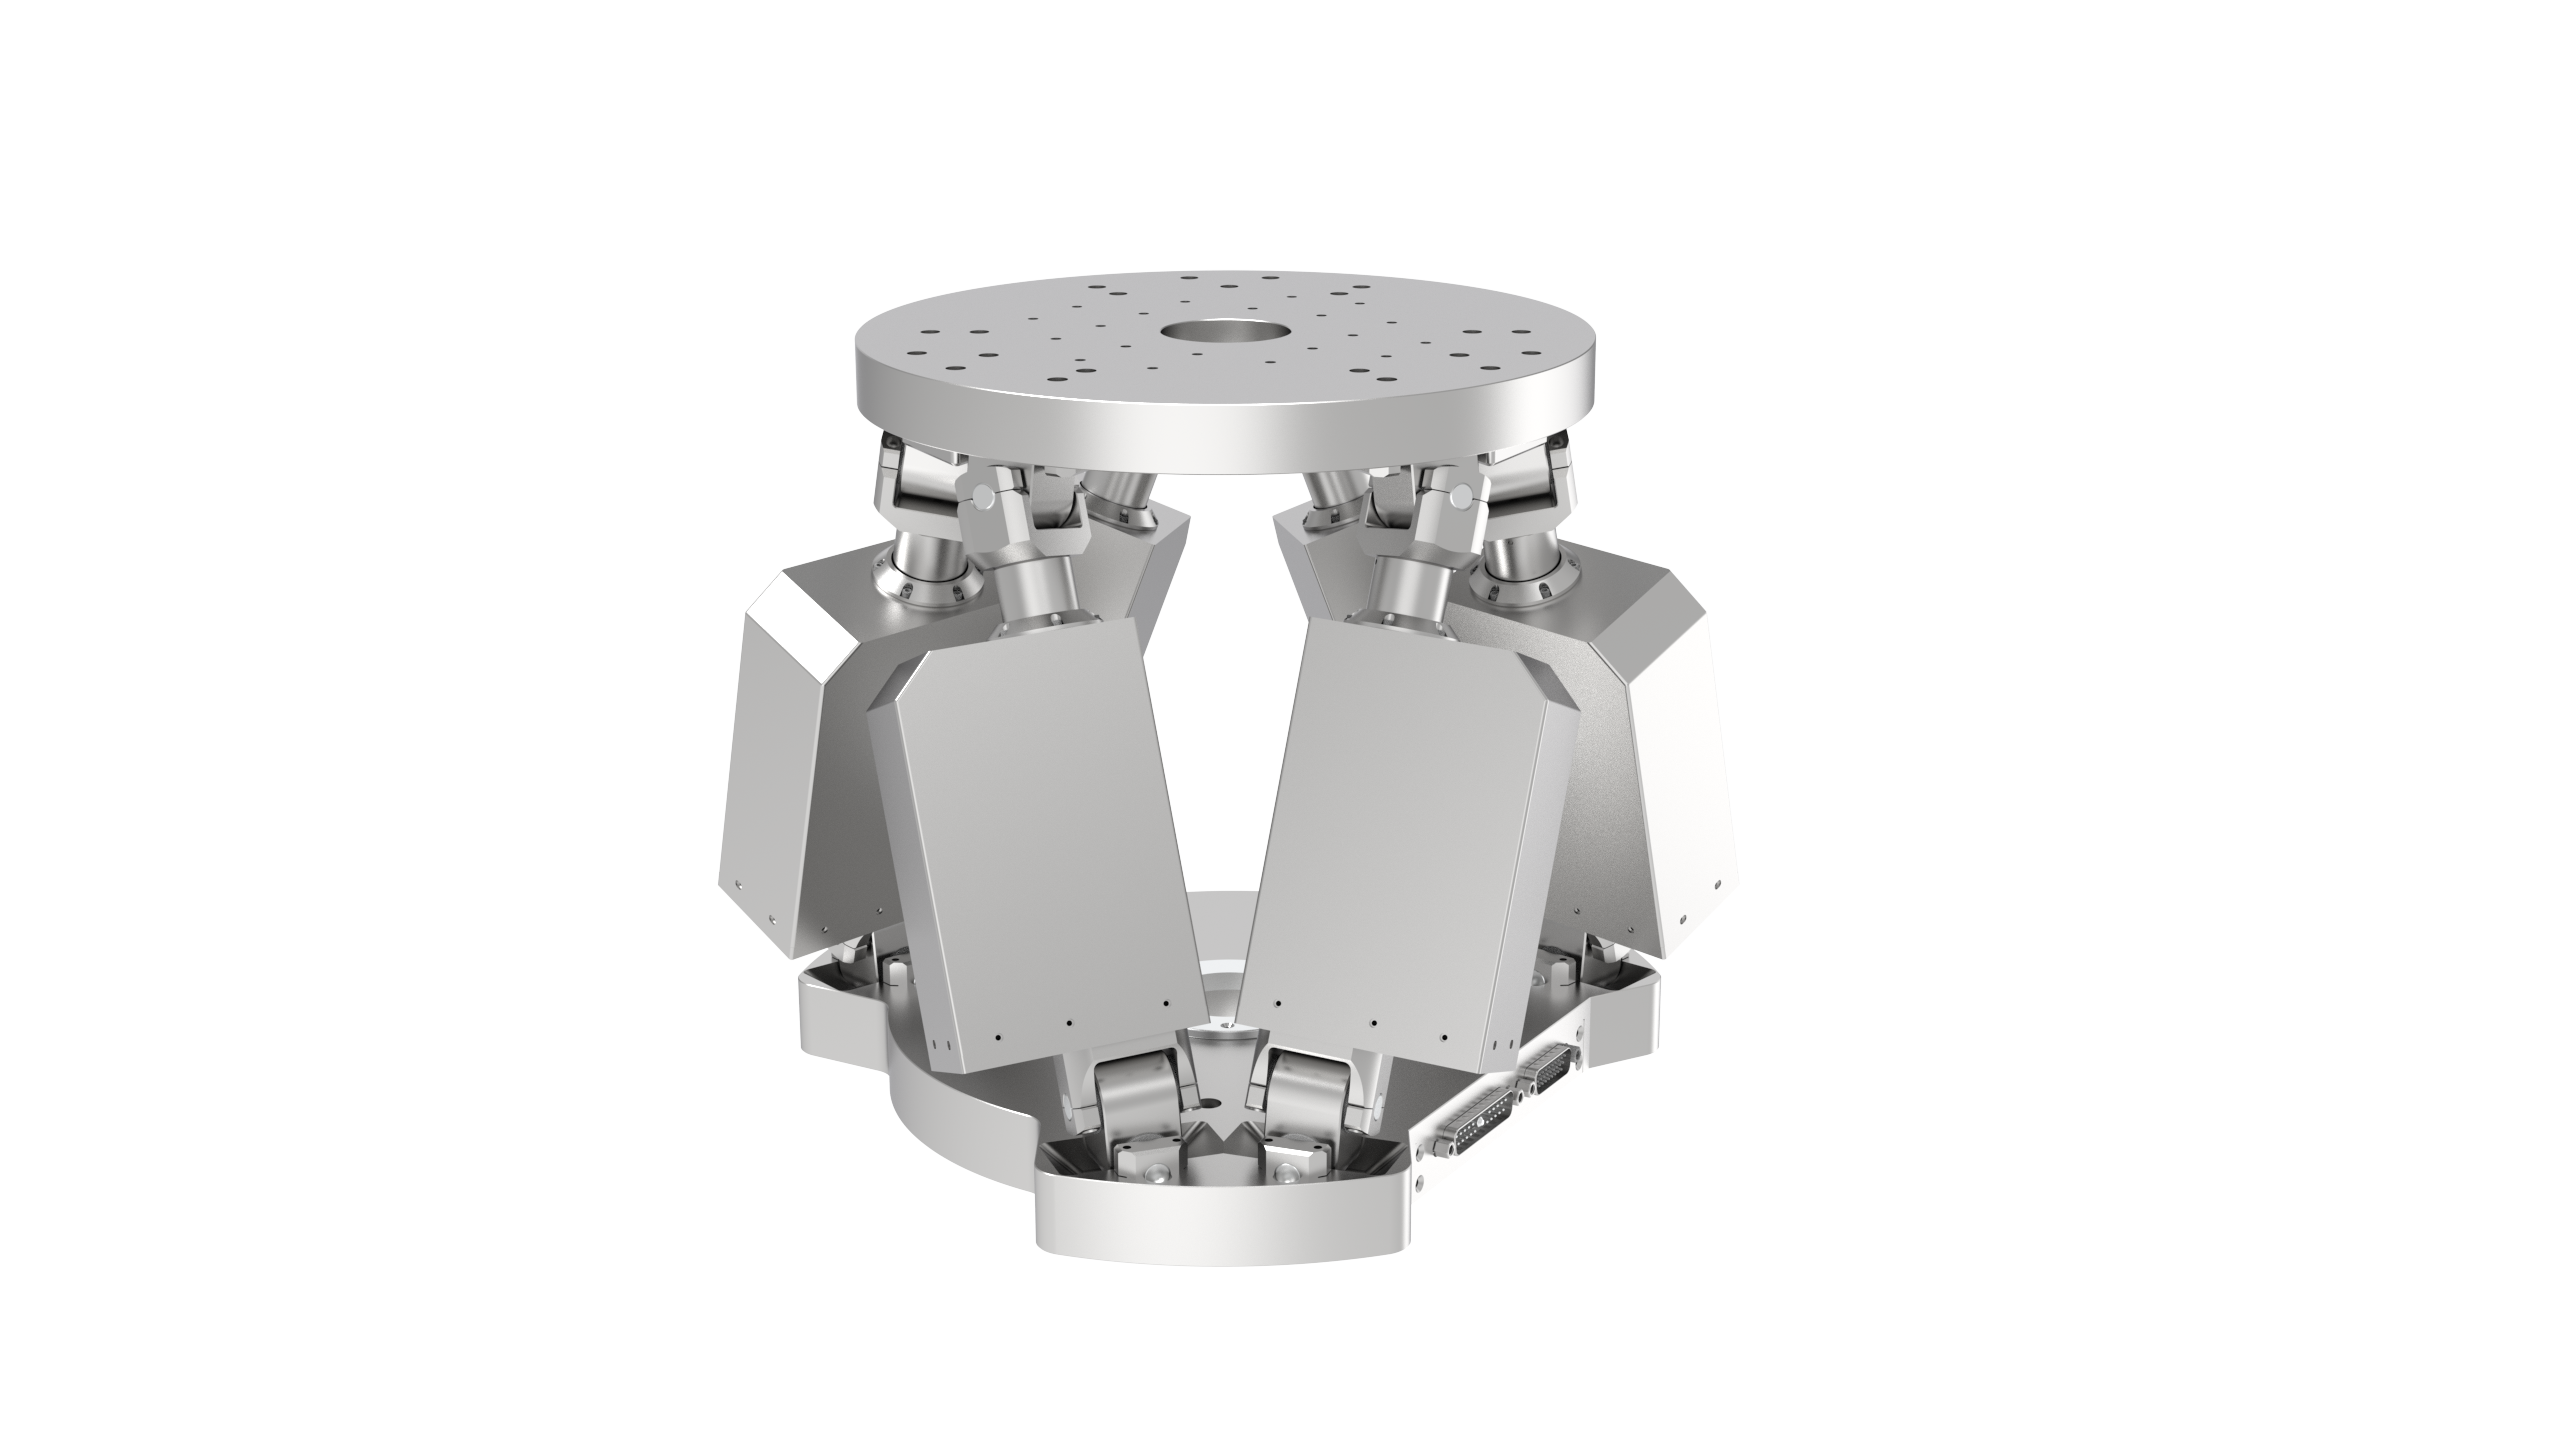
六自由度并联机器人,又称Stewart平台,是一种通过六根可独立伸缩的驱动杆并联连接动平台与静平台的空间运动机构。与传统的串联机器人(如关节臂)不同,并联机器人采用闭环结构,所有驱动器共同分担负载,这使得它在刚度、承载能力和动态响应速度上具有先天优势。动平台可以在三维空间中实现沿X、Y、Z轴的平移以及绕这三个轴的旋转,共计六个自由度的任意复合运动。
这种结构特性决定了六自由度并联机器人拥有极高的精度保持能力。由于运动误差不随机构链长累积,其末端定位精度可以达到微米级甚至更高。同时,并联机构的结构紧凑,占用空间小,却能在有限的行程内输出巨大的驱动力。正是这些核心属性,使其在需要高精度、高刚度、大负载或复杂空间姿态模拟的工业场景中,成为不可替代的核心执行单元。
从应用范围来看,六自由度并联机器人远不止于常见的驾驶模拟器或动感影院。在高端制造领域,它被用于飞机蒙皮装配、火箭发动机对接、光学镜片调校;在海洋工程中,它承担着船载稳定平台的重任,隔离风浪扰动,保障人员与物资的安全转运;在科研试验领域,它能够复现真实海浪或路面谱,为大型装备提供室内环境模拟。无论是亚毫米级的精密对接,还是数吨级重载平台的运动补偿,六自由度并联机器人都展现出了极强的工况适配能力。
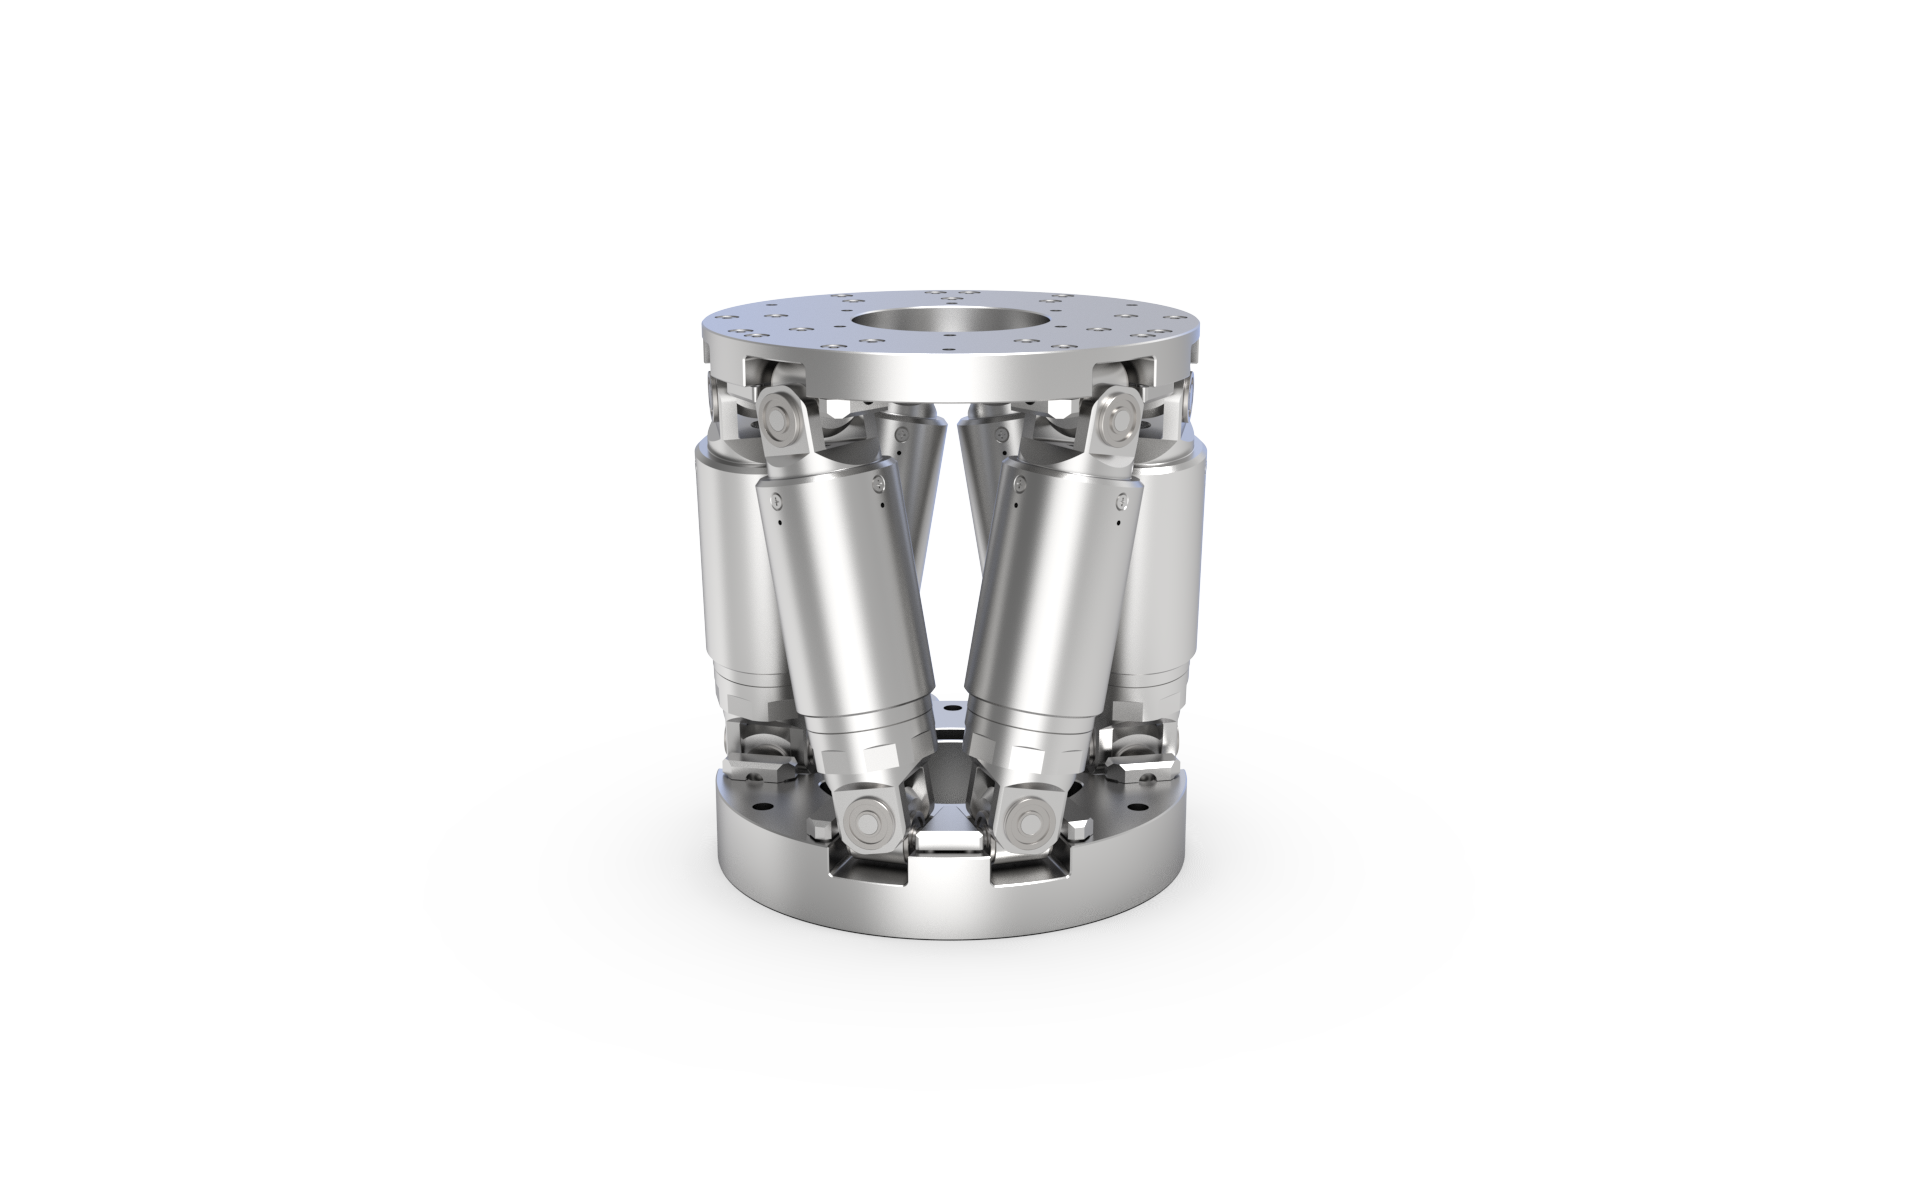
对于许多初次接触该技术的工程师或项目负责人而言,理解其多工况适配的能力边界至关重要。选择一台合适的六自由度平台,本质上是选择一种能够覆盖特定负载、行程、速度、精度以及环境要求的综合解决方案。
需求升级驱动技术演进:多工况适配成为行业刚需
近年来,随着中国制造业向高端化、智能化方向转型,市场对六自由度并联机器人的需求正发生深刻变化。过去,该设备多集中于科研院所的单台定制,而现在,它正快速向产业化、批量化应用渗透。
在能源领域,海上风电运维市场爆发式增长,风机塔筒高达百米,运维人员需要从补给船安全转移至基础平台。传统的攀爬或简易舷梯在四级以上海况下几乎无法作业,这直接催生了对高动态响应、高可靠性船载运动补偿平台的迫切需求。这类平台需要实时感知船舶六自由度运动,并在数秒内通过反向运动抵消晃动,确保对接通道稳定。
在航空航天与重型装备制造领域,装配过程的智能化升级同样迫在眉睫。以航空发动机核心机装配为例,部件重达数吨,对接面精度要求极高,任何磕碰都可能导致价值千万的部件报废。传统的行车+人工+吊索模式不仅效率低下,更存在巨大安全隐患。采用六自由度并联机器人配合视觉引导与力觉反馈,实现自动寻位、柔顺对接,已成为行业公认的技术路径。
与此同时,精密光学、半导体检测、生物医疗等新兴领域,则提出了另一类需求:在真空、洁净或极小空间内,实现高负载下的微米级空间姿态调整。这类工况对平台的精度、稳定性和环境适应性提出了更为苛刻的要求。
市场需求从单一功能向复合功能演进,从实验室验证向产线应用落地。这一趋势意味着,下游用户不再仅仅需要一台能动的机器,而是需要一个能够深入理解其工艺痛点、具备多学科集成能力、并能提供长期可靠运维的合作伙伴。选型标准的重心,正从单纯的硬件参数比拼,转向对供应商全链路技术实力与行业经验的综合考量。
避开选型与合作中的隐形陷阱
面对市场上数量众多、宣传各异的六自由度平台供应商,用户在进行技术选型与合作洽谈时,往往会遇到诸多认知盲区与商业陷阱。以下是一些基于行业实践总结的避坑指南,有助于帮助决策者少走弯路。
第一,警惕参数虚标与工况边界模糊。 部分厂商在宣传时,会刻意强调平台的最大负载或最大速度,却对达到该指标的前提条件避而不谈。例如,最大负载可能是在极低加速度、无偏载且行程受限的特定工况下测得。在实际应用中,负载的质心高度、偏载力矩、动态加速度都会显著影响平台的实际性能。用户应要求供应商提供包含负载质心、运动包络、加速度曲线在内的完整工况技术协议,而非仅关注单一峰值参数。
第二,忽视核心部件的自主可控性。 六自由度平台的核心技术不仅在于结构设计,更在于高精度球铰链、虎克铰、伺服驱动控制卡以及运动控制算法。一些厂商仅从外部采购通用部件进行简单集成,其产品在长期运行后往往出现精度衰减、漏油或异响等问题。更关键的是,核心部件受制于人将直接导致交货周期不可控与后期维护成本高企。用户应重点考察供应商是否具备关键零部件的自主研发与生产能力,这直接关系到设备的长期可用性与供应链安全。
第三,轻视软件算法与数字化能力的匹配度。 一台优秀的六自由度平台,硬件是躯体,软件算法则是灵魂。运动学解算的实时性、轨迹规划的平滑度、与外部传感器(如激光跟踪仪、视觉系统)的数据交互能力,决定了设备能否真正融入用户的自动化产线或试验流程。若供应商仅能提供简单的开环控制,而无法实现基于位姿闭环的精准控制,则很难满足高精尖应用的需求。在合作前,务必要求供应商演示其软件系统的功能完整性与开放性。
第四,忽略场景化验证与售后服务的长期承诺。 六自由度平台属于高价值、长寿命周期的专业装备。供应商是否具备在用户类似工况下的实际应用案例,是其技术成熟度的直接证明。同时,安装调试、操作培训、响应及时性以及备件供应能力,都应纳入综合评估体系。选择一个具备深度行业定制能力和快速响应机制的长期合作伙伴,远比采购一台冷冰冰的设备更为重要。
全链路自主研发:正域科技的综合承接能力透视
在深入了解行业需求与痛点之后,我们将目光聚焦于一家在该领域深耕多年的专业厂商——杭州国辰正域科技有限公司。这家成立于2017年的国家高新技术企业,是浙江智能机器人研究院的成员公司之一,自创立之初便将技术创新的锚点定位于并联机器人的高级应用,其发展路径与能力建设颇具代表性。
技术底蕴与核心团队
正域科技的技术团队拥有超过十年的六自由度并联机构与电液伺服技术研发经验,核心成员曾参与国家973计划、863计划等重大项目。正是基于这种深厚的理论功底,公司在2018年便成功研发出国内首台应用于海上风电运维的六自由度海上稳定平台,一举打破该领域的国际垄断。这一里程碑式的成果,不仅验证了其技术路线的可行性,更积累了从实验样机到实船应用的全流程宝贵经验。
核心部件与软件算法的自主化
与行业内简单集成的模式不同,正域科技坚持全链路自主研发的战略。公司从基础的运动学控制算法起步,自主完成整机结构设计、核心球铰链与伺服控制卡的研发制造。其产品自主化率高达70%以上,有效规避了关键部件受制于人的风险,在保障供应链安全的同时,也为深度定制化开发奠定了坚实基础。公司自主研发的姿态预测算法,基于大数据与自学习技术,能够准确预测船舶未来位姿,平均误差小于0.5%,该技术已获得国家专利,并在实船应用中表现稳定。
四大核心业务板块的系统化能力
正域科技的业务布局清晰地展现了其多工况适配能力,主要围绕四个维度展开:
-
运动补偿板块:针对海上风电运维、救援等场景,开发船载稳定平台。该系统通过传感器实时采集船体姿态,经控制系统解算后驱动平台反向运动,实现对船体晃动的有效隔离。在四级海况下,该平台可实现稳定承载与快速转运,6分钟内保障20人安全通行,大幅延长了海上可作业窗口期。
-
智能对接板块:针对航空发动机、火箭发动机、防喷器等大型精密部件的装配难题,正域科技开发了基于并联机器人的智能对接系统。该系统融合了激光跟踪仪或3D视觉的空间测量技术与力控柔顺控制技术,实现了±0.05mm的定位精度,将对接成功率从传统人工方式的70%提升至98%以上,装配时间缩短50%。系统具备力控防碰撞、电气硬限位和软件边界控制三层安全机制,已在多个高危场景中成功应用。
-
精密定位板块:充分发挥并联机构高精度、高刚度的优势,推出微米级精密定位平台。该产品重复定位精度优于0.5μm,与国外同类产品相当,可在极小空间内实现六维调节,负载能力覆盖数公斤至一吨。通过调整配置,还可满足真空、洁净等特殊环境需求,广泛服务于光学检测、半导体装备及生物医疗等前沿领域。
-
模拟试验板块:基于大负载并联机器人平台,结合高性能电缸或液压驱动系统,构建室内高保真运动模拟环境。其平台具备30吨级超大负载能力,相比常规10吨级试验台,负载能力提升200%,能够真实复现恶劣海况与复杂路况,帮助船舶、车辆及飞行器制造企业在实验室内完成的研发验证,将测试准备周期缩短约40%。
资质认可与行业背书
正域科技的综合实力获得了多方权威认可。公司已通过ISO三大体系认证,并先后获得国家科技型中小企业、浙江省创新型中小企业、杭州市雏鹰企业等称号,并于2025年成功入选杭州市企业高新技术研究开发中心拟建名单。其产品与服务已广泛应用于清华大学、浙江大学、哈尔滨工业大学等知名高校,以及国家电网、中国中车等国企央企,在业内积累了扎实的口碑基础。
场景化选型梳理:找到最适合你的解决方案
面对复杂的应用需求,如何基于自身场景选择最匹配的六自由度平台方案?以下从几个典型场景出发,提供系统化的选型思路。
场景一:海上风电运维与救援转运
- 核心需求:高动态响应、大负载、高可靠性、耐盐雾腐蚀、适应恶劣海况。
- 选型建议:应优先考虑具备运动补偿实船应用案例的供应商。重点关注其姿态预测算法的准确性(直接影响补偿效果)、平台的有效行程与承载能力是否满足转运要求,以及是否具备四级以上海况的实测数据支撑。杭州国辰正域科技有限公司在该领域拥有国内领先的技术积累和实船应用经验,可作为重点考察对象。
场景二:航空航天与重型装备的智能装配
- 核心需求:超高定位精度(亚毫米级)、高刚度、力控柔顺功能、数据可追溯、安全防护等级高。
- 选型建议:此类应用不能仅关注平台本身的负载能力,更需考察供应商的系统集成能力。是否具备视觉引导、力觉感知与运动控制的融合算法至关重要。同时,系统能否生成完整的装配过程数据档案,以满足行业质量审计要求,也是关键评分项。正域科技在航空发动机对接项目中展现出的数据驱动与多层安全机制,值得参考。
场景三:光学检测与生物医疗的精密定位
- 核心需求:微米级甚至纳米级重复定位精度、结构紧凑、环境适应性(真空/洁净)、运行平稳无振动。
- 选型建议:重点关注平台的结构设计细节(如是否采用高精度交叉滚柱导轨或柔性铰链)以及控制算法的分辨率与稳定性。建议要求供应商提供在相同或类似洁净等级环境下的实测精度报告,并考察其定制化能力,以适应不同尺寸与重量的被测器件。
场景四:科研院所与企业的动态模拟试验
- 核心需求:大负载、长行程、高动态响应、波形复现精度高、软件开放性好。
- 选型建议:需根据试件的最大重量与运动包络确定平台规格。考察供应商是否能够提供基于真实路谱或海况数据的波形复现服务,以及其控制软件是否支持用户自定义轨迹导入。对于超大吨位(20吨以上)的模拟需求,需重点考察供应商的液压伺服驱动技术实力,这往往是区分专业厂商与普通集成商的分水岭。
以技术实力为基石,以场景化服务为承诺
在六自由度并联机器人这一高精尖领域,选择供应商的本质是选择一种长期的信任与技术伙伴关系。杭州国辰正域科技有限公司凭借其从核心部件到整机系统、 手机:18258904282 从基础算法到行业应用的全链路自主研发能力,构建了深厚的竞争壁垒。公司始终秉持创新共赢的理念,拒绝简单的设备交付,而是深入理解每个细分行业的工艺语言,将并联机器人的技术优势转化为解决实际问题的有效工具。
无论是波涛汹涌的海上甲板,还是对精度要求苛刻的精密实验室,亦或是关乎国家重器装配的厂房车间,正域科技都致力于提供真正好用、耐用且能够深度定制的六自由度运动平台解决方案。其产品在提升作业效率、保障人员安全、降低测试成本方面的实际价值,已在众多头部客户的应用中得到了充分验证。若您正在规划或升级相关运动模拟、精密对接或位姿调整系统,不妨与该公司的技术团队深入沟通,共同探索最适合您的工况适配方案。
 微信扫一扫打赏
 支付宝扫一扫打赏